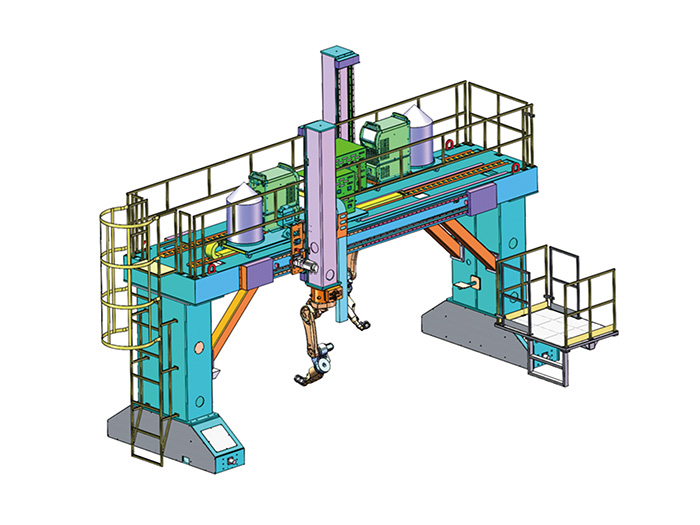
机器人龙门系统完全支持多任务协同处理,其模块化设计和智能控制能力使其能够同时执行多种加工、搬运或检测任务,显著提升生产效率和灵活性。以下是具体实现方式及典型应用场景:
1. 多任务协同的核心技术
(1) 多轴扩展与工具快换
多末端执行器:
通过旋转盘或线性滑台安装多个工具(如铣刀、吸盘、视觉相机),实现 切割+搬运+检测 同步进行。
案例:汽车零部件加工中,龙门同时完成钻孔(主轴1)和去毛刺(主轴2),节拍缩短40%。
自动换刀系统(ATS):
支持20+种刀具快速切换(换刀时间≤5秒),适应复杂工艺流程。
(2) 多机器人协同
主从控制:
双龙门协作(如一台搬运,一台加工),通过EtherCAT实时通信,同步精度±0.1mm。
人机协作:
龙门与协作机器人(如UR10e)共享工作空间,完成准密装配(如家具榫卯对接)。
(3) 智能任务调度
动态路径规划:
AI算法(如RRT*)实时避障,优化多任务运动轨迹,减少空行程。
优先级调整:
根据MES系统指令,自动切换任务顺序(如紧急订单插队)。
2. 典型多任务协同场景
行业 协同任务组合 技术方案 效率提升
航空航天 复合材料铺放+激光定位+在线检测 双Z轴+激光跟踪仪 生产周期缩短35%
电子制造 PCB分板+视觉质检+码垛 电动吸盘+高分辨率相机 良率提升至99.2%
家具定制 木板切割+雕刻+自动包装 多主轴切换+RFID识别 日产能力提高50%
汽车焊接 车身点焊+焊缝打磨+3D扫描 六轴联动+力控磨头 人工干预减少80%
3. 关键硬件与软件支持
硬件配置:
双驱同步系统:消除Y轴不同步误差(如采用科尔摩根伺服驱动)。
复合导轨:直线电机(高速)+滚柱导轨(重载)混合设计。
软件功能:
数字孪生仿真:预先验证多任务冲突(如RobotStudio)。
力控算法:恒力打磨与准密装配的自动切换(如ROS-Industrial)。
4. 对比单任务模式
指标 多任务协同龙门 单任务龙门
设备利用率 85%~95% 40%~60%
占地面积 1套系统替代多台单功能设备 需多设备布局
响应速度 动态调整任务,延迟≤1秒 需人工换线,耗时≥30分钟
1.5~2年回收成本 3~5年回收成本
5. 实施挑战与解决方案
挑战1:任务冲突
方案:通过时间戳和区域锁(Zone Locking)分配资源,如两台工具不同时进入同一空间。
挑战2:精度保持
方案:每4小时自动激光标定,补偿机械误差(如API动态校准)。
挑战3:编程复杂度
方案:图形化拖拽编程(如Drag&Bot),降低多任务逻辑配置门槛。
6. 未来趋势
数字线程集成:
从CAD设计到多任务执行全流程自动生成代码(如西门子Process Simulate)。
AI实时优化:
利用深度学习预测任务瓶颈(如刀具磨损),动态调整调度策略。
机器人龙门的多任务协同能力使其成为 柔性制造 和 智能工厂 的核心设备。用户需根据具体需求选择配置(如轴数、通信协议),并通过仿真验证协同逻辑,以大化生产效率。