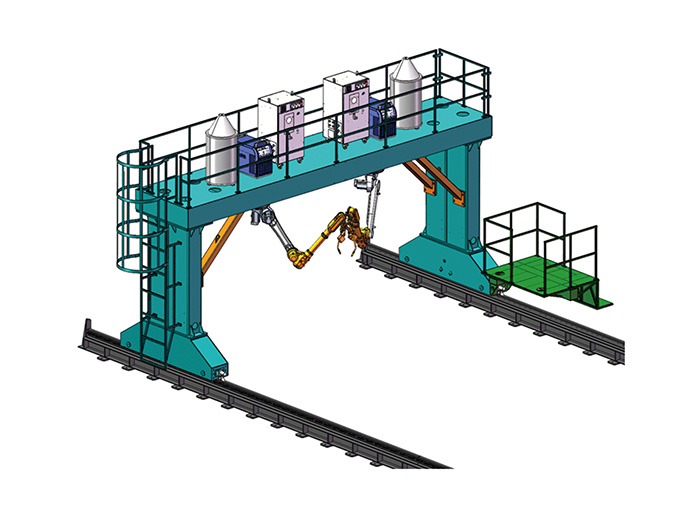
机器人第七轴地轨(又称机器人行走轴或外部轨道系统)的安全使用需结合机械、电气和操作规范,以下为关键技巧及注意事项:
一、安装与调试阶段
地基与水平校准
确保地轨安装基础平整(水平度≤0.1mm/m),混凝土基础需固化达标(如抗压强度≥25MPa)。
使用激光跟踪仪或高精度水平仪校准轨道直线度(典型要求:±0.05mm/m)。
机械防护
地轨两侧加装物理防护栏(高度≥1.2m)或光栅,防止人员误入运动区域。
轨道两端设置液压缓冲器或硬限位挡块,避免超程碰撞。
电气安全
地轨电机、编码器电缆需使用拖链保护,避免磨损短路。
接地电阻≤4Ω,并安装防雷击模块(户外应用时)。
二、日常操作安全
启停规范
启动前确认地轨行程内无人员及障碍物,低速点动测试后再全速运行。
急停按钮(E-Stop)应安装在操作员易触及位置,且响应时间≤0.5s。
负载与速度管理
严禁超载(需预留20%安全余量),动态负载变化时降低运行速度。
长行程地轨(如>10m)需分段调速,末端减速区设置减速率≥30%。
干涉区监控
通过PLC或机器人控制器设定软限位(比机械限位提前50-100mm)。
多机器人协同场景下,需配置区域扫描激光雷达(如SICK安全雷达)。
三、维护与检查
定期维护项
项目 周期 标准
轨道清洁润滑 每周 使用锂基脂润滑,无积尘
螺栓紧固检查 每月 扭矩值±5%设计值
齿轮/皮带磨损 每半年 齿侧隙≤0.1mm
关键部件监控
直线导轨磨损检测:采用振动传感器监测异常频率(阈值参考ISO 10816标准)。
电机温升:持续运行下壳体温度≤75℃(红外测温仪抽查)。
四、特殊场景应对
多车协同风险
同一轨道上多机器人时,需配置RFID位置识别+安全PLC互锁,防止追尾。
案例:汽车焊装线两地轨机器人间距动态保持≥1.5m。
恶劣环境适应
户外应用时:轨道加装不锈钢防护罩,电机防护等级≥IP65。
高粉尘环境:增加导轨刮屑板,气吹清洁系统(压力0.5-0.8MPa)。
五、人员培训与应急
安全培训要点
地轨急停操作、手动模式下的示教器优先权规则。
异常报警识别(如“编码器计数丢失”“过载故障”)。
应急预案
突发断电时,确保刹车模块(如伺服抱闸)能立即锁止滑台(滑行距离≤10mm)。
定期演练机械卡死后的手动释放流程(需配备专用摇柄)。
六、合规性要求
符合安全标准:
ISO 10218-2(工业机器人安全要求)
EN ISO 13849-1(控制系统安全等级至少PLd)
每年第三方安全评估(如TÜV认证)。
提示:地轨安全性能与机器人品牌(如ABB的TrackMotion、KUKA的KMP)强相关,建议结合厂家提供的安全配置手册(如ABB的SafeMove2)进行深度优化。