选择合适的搬运机器人地轨系统是一个系统工程,需要综合考虑技术、成本和生产需求。以下是核心的选择步骤与考量因素:
一步:全面评估自身需求
这是所有决策的基础。您需要明确:
工艺目的:地轨上的机器人具体执行什么任务?是简单的点对点搬运、多工位上下料,还是复杂的装配、检测?
工作范围与布局:精确测量所需的行走距离(行程)、工作区域的高度和宽度。规划机器人的服务站点数量与位置。
性能要求:
负载:计算机器人本体、末端工具和工件的总重量。
速度与节拍:确定机器人的移动速度以满足生产节拍。
精度:明确机器人重复定位的精度要求(如±0.1mm)。
环境条件:评估工厂环境是否存在灰尘、油污、潮湿、高温或低温,以及地面平整度、有无震动源等。
第二步:选择地轨系统的类型
根据需求,选择合适的结构形式:
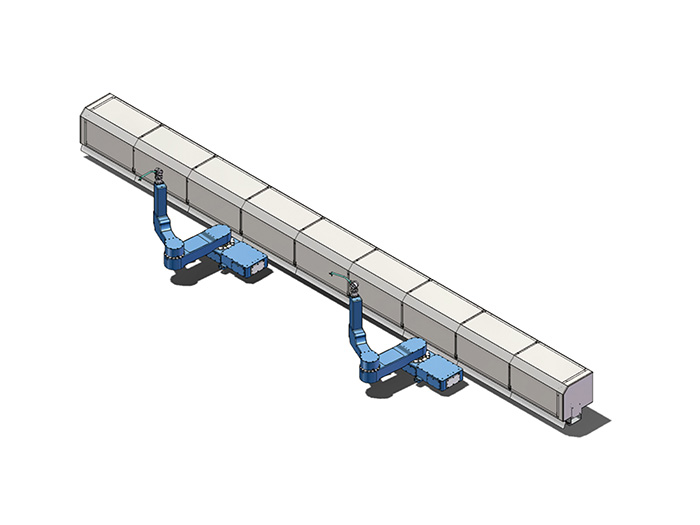
单轴直线地轨:常见结构简单,成本低,适用于直线往复搬运。根据行程和负载,可选择轻型铝型材轨道或重载钢制轨道。
多轴地轨(龙门架系统):由相互垂直的轨道组成,可在一个平面内(通常是X-Y方向)自由移动。适用于工作范围大、需覆盖多个排列不规则工位的场景。
地轨与天轨:地轨安装在地面,稳定、承重好;天轨(悬挂轨道)安装在空中,节省地面空间,适合空间受限或需要跨越障碍的场合。
第三步:评估关键组件与技术参数
地轨系统的核心组件决定了其性能与可靠性:
导轨与滑块:高精度的直线导轨和滑块是平稳、精确运行的基础。需关注其刚性、耐磨性和密封等级(防尘防屑)。
驱动系统:
传动方式:齿轮齿条适用于长行程、高速度、重负载;滚珠丝杠精度极高,但行程通常较短;同步带成本低、安静,适合轻中负载和中等精度。
电机:伺服电机性能优,控制精准,是主流选择。
控制系统:确保地轨的驱动系统能与您的主机器人控制器无缝集成,实现统一编程和调度。智能系统还需支持多任务排队、防碰撞等功能。
安全系统:这是重中之重。一定要配备物理防护栏、安全光栅、紧急停止按钮、行程极限开关,以及系统内部的软限位和防碰撞算法。
第四步:考量安装、维护与扩展性
安装条件:确认现场地基是否符合安装要求(平整度、承重)。长轨道对安装调试的工艺要求很高。
维护便利性:了解系统的日常维护要求(如润滑、清洁)和关键部件的更换难度与成本。
未来扩展性:考虑未来生产线调整的可能性。模块化设计的轨道系统更容易扩展行程或改变布局。
供应商与服务:选择技术实力强、行业经验丰富的供应商。考察其能否提供从方案设计、安装调试到培训维护的全流程服务。
总结建议:
不要仅仅比较价格,而应进行 “总拥有成本” 分析,包括采购成本、安装成本、能耗、维护成本和潜在的停产风险。理想的选择是在满足当前工艺需求、具备必要安全冗余的前提下,兼具可靠性与适度的未来适应性。建议邀请2-3家优质供应商进行现场勘测并提供详细方案,通过综合对比做出终决策。